SPAD激光接收器与点云形成原理
SPAD激光接收器与点云形成原理
前言:
SPAD是单光子级灵敏度的光电探测器,也是现代dToF激光雷达,特别是固态和Flash激光雷达的核心接收器件。本文先介绍SPAD的器件结构、盖革模式工作原理和关键参数,再说明SPAD激光雷达如何把一次次单光子事件转换成三维点云。
相关缩写:
| 缩写 | 全称 | 描述 |
|---|---|---|
| SPAD | Single Photon Avalanche Diode | 单光子雪崩二极管 |
| APD | Avalanche Photodiode | 雪崩光电二极管 |
| PDE | Photon Detection Efficiency | 光子探测效率 |
| PDP | Photon Detection Probability | 光子探测概率 |
| DCR | Dark Count Rate | 暗计数率 |
| TCSPC | Time-Correlated Single Photon Counting | 时间相关单光子计数 |
| TDC | Time-to-Digital Converter | 时间数字转换器 |
| SiPM | Silicon Photomultiplier | 硅光电倍增管 |
| FOV | Field of View | 视场角 |
| dToF | Direct Time-of-Flight | 直接飞行时间法 |
1 什么是SPAD
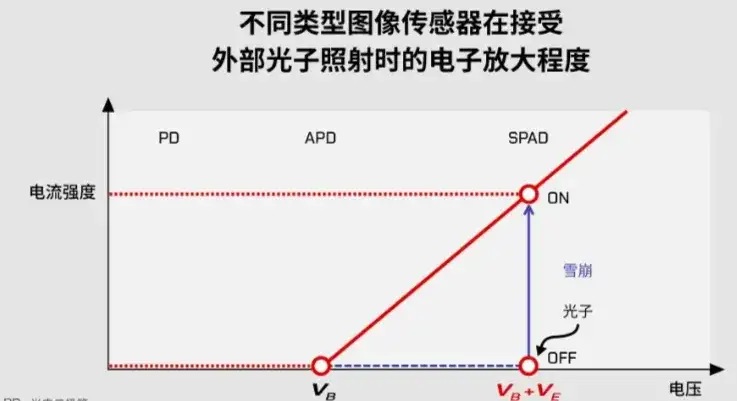
SPAD,全称为Single Photon Avalanche Diode(单光子雪崩二极管),是一种工作在盖革模式(Geiger Mode) 的高灵敏度光电探测器件。它的本质仍然是一个反向偏置的PN结,但与线性模式的APD不同,SPAD的偏置电压高于雪崩击穿电压。在这个偏置下,耗尽区存在极强的电场,单个光子产生的载流子就足以触发自持雪崩,输出一个幅度基本固定的电流脉冲。
因此,SPAD的输出不再是“光有多强”的模拟电流,而是“在什么时刻检测到了一个光子”的数字事件。它的增益很高(约10⁵~10⁶),输出会被外部电路限制和整形为标准脉冲。单光子灵敏度、精确的时间戳和易于阵列集成,使SPAD成为dToF激光雷达、荧光寿命成像、量子通信和低光成像的重要器件。
SPAD与APD的关系可以这样理解:二者都利用雪崩倍增,但APD工作在击穿电压以下,增益有限且与光强近似成正比;SPAD工作在击穿电压以上,增益趋于无穷,单个光子就能触发一次完整的雪崩。APD输出模拟波形,适合测量强度和波形;SPAD输出数字脉冲,适合做光子计数和精确计时。两者的详细对比见第5节。
2 SPAD的器件结构
SPAD的基本结构是一个反向偏置的PN结。为了让器件在盖革模式下稳定工作,实际SPAD还会加入保护环、微透镜、抗反射膜和像素隔离等结构。
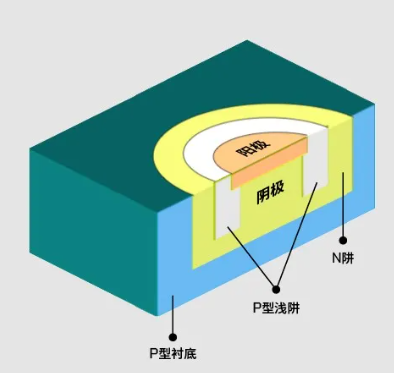
主要结构及其作用如下:
- 倍增区:PN结附近的高电场区域。光生载流子在这里被加速,通过碰撞电离触发雪崩。SPAD的偏压高于击穿电压,因此倍增区电场比线性APD更强。
- 保护环(Guard Ring):位于结边缘,用于降低边缘电场,防止器件在边缘提前击穿。如果没有保护环,雪崩会集中在结边缘的缺陷处,形成局部热点,增加暗计数和噪声。
- 微透镜与抗反射膜:提高入射光的耦合效率。微透镜把入射光汇聚到感光区,抗反射膜减少表面反射,二者都能提高光子探测效率。
- 像素隔离:在SPAD阵列中,相邻像素之间通常采用深沟槽、保护环或掺杂隔离,抑制电学串扰和光学串扰。
- 淬灭电路:雪崩发生后必须把偏压降到击穿电压以下,使雪崩熄灭,然后再恢复到盖革模式。淬灭电路可以是一个串联电阻,也可以是主动淬灭电路,部分CMOS SPAD会把淬灭电路集成在像素内。
- 材料:可见光和905nm近红外通常使用硅基SPAD;1550nm波段则需要InGaAs/InP等窄带隙材料。硅SPAD工艺成熟、易于阵列化,是车载dToF激光雷达的主流选择之一。
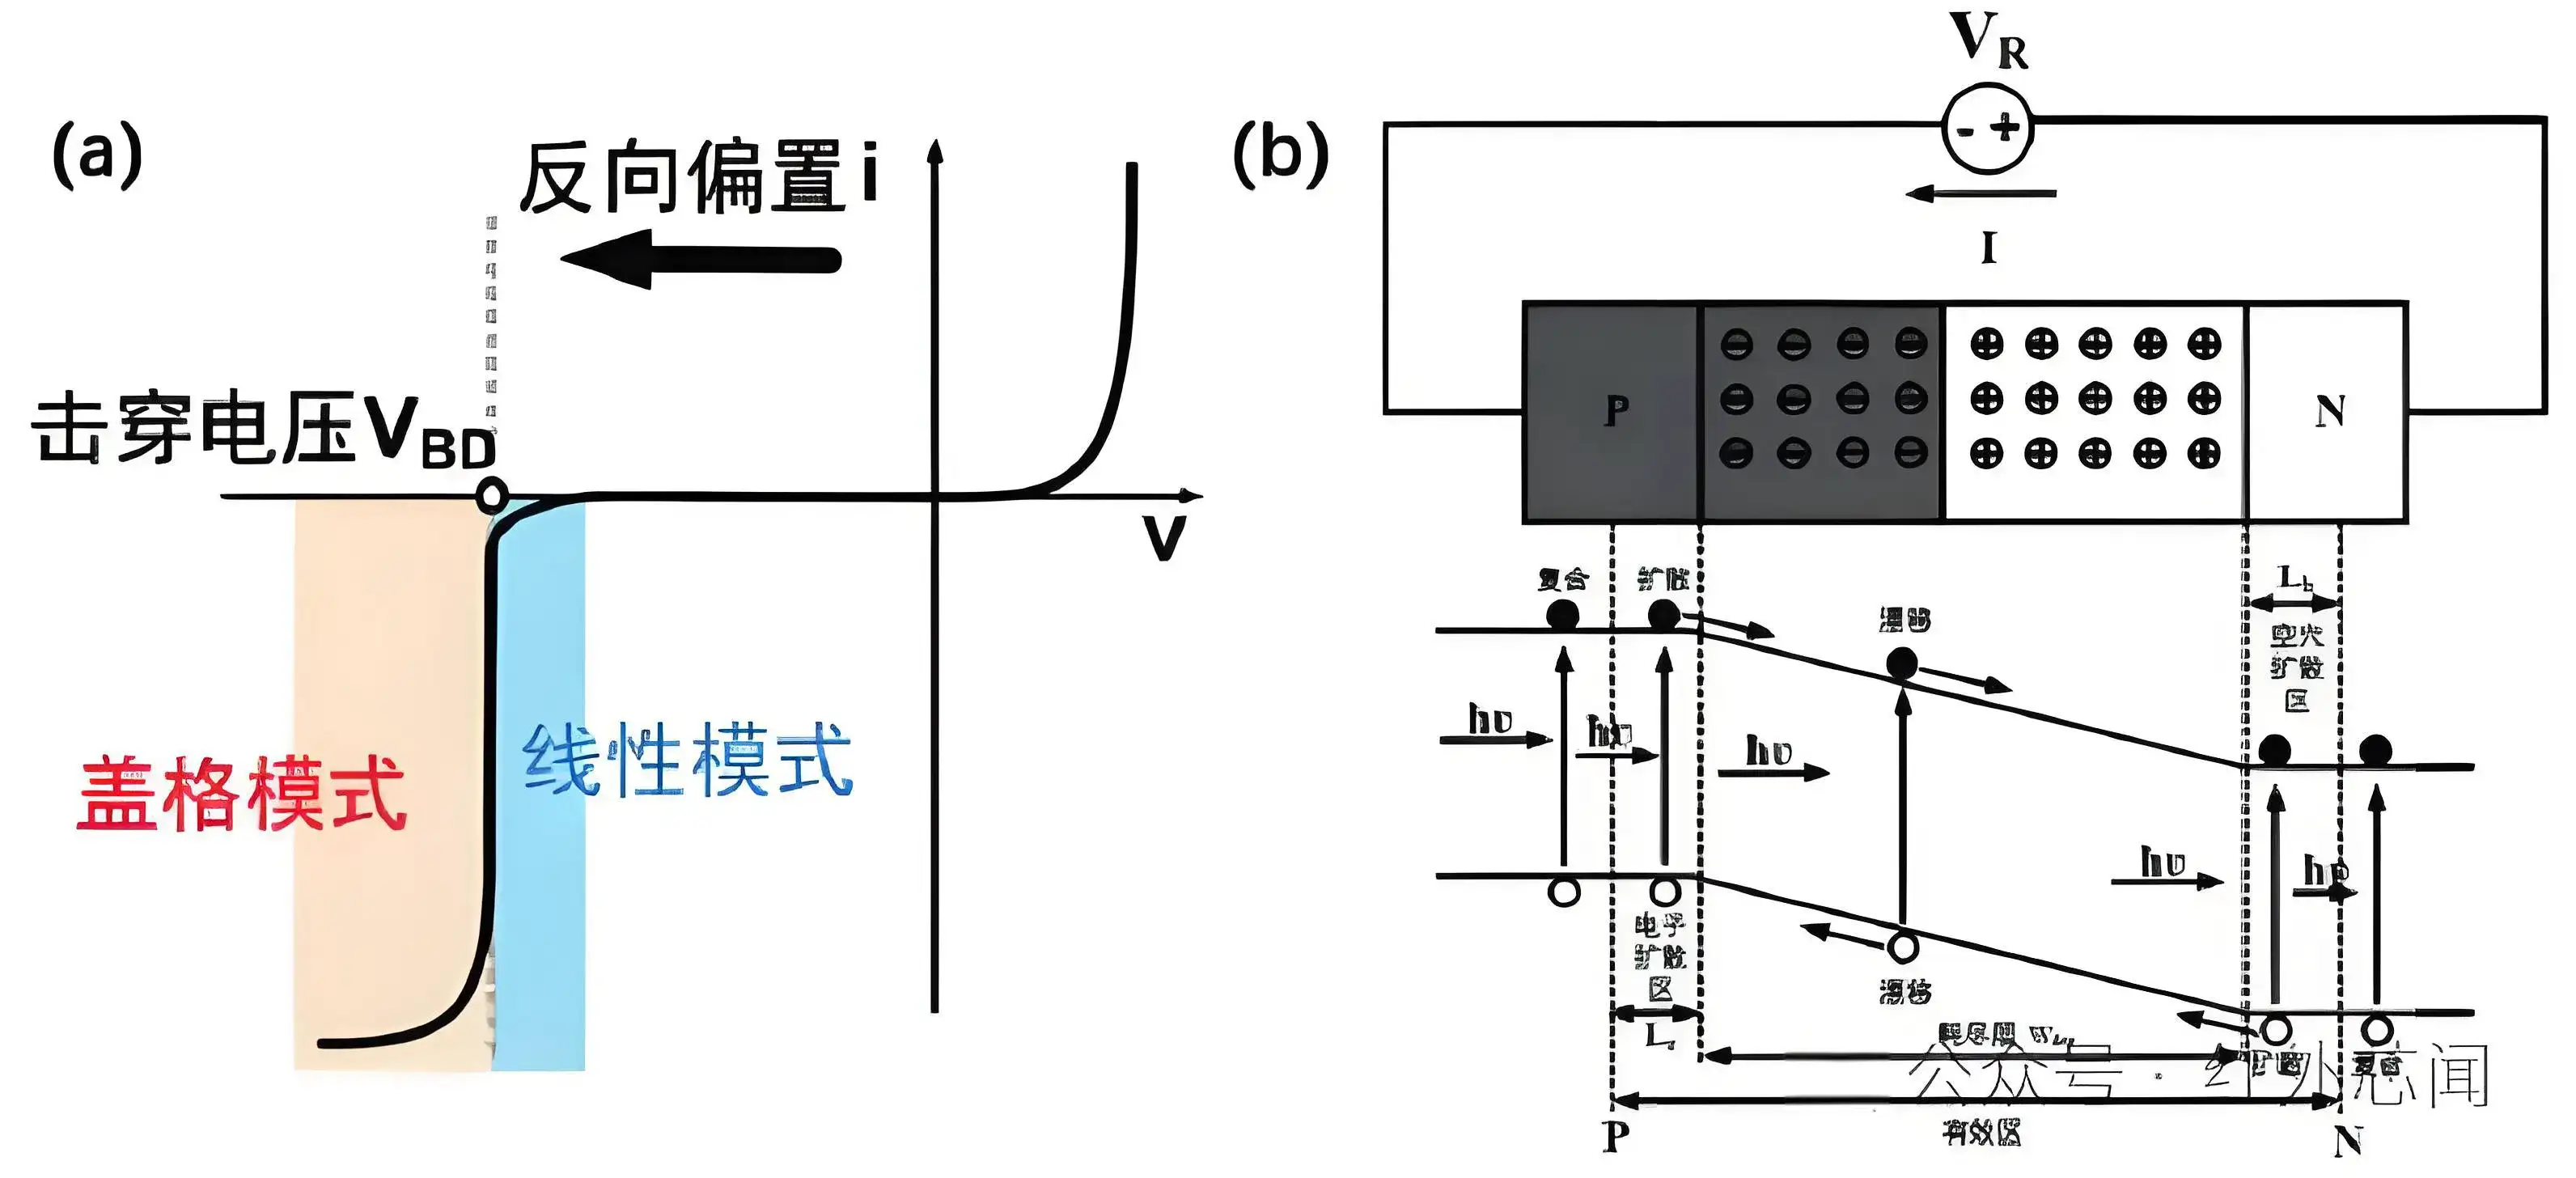
SPAD的I-V特性与APD有明显区别。偏压低于击穿电压时,器件表现为普通光电二极管或线性APD;偏压超过击穿电压后,电流急剧上升,进入盖革模式。SPAD通常工作在击穿电压之上的一个固定余量处,这个余量称为过偏压(Excess Bias):
1 | V_bias = V_BR + V_ex |
其中V_BR是击穿电压,V_ex是过偏压。过偏压越大,电场越强,光子触发的概率越高,但同时暗计数、后脉冲和串扰也会增加。因此,过偏压的选择是探测效率与噪声之间的折中。
3 SPAD的工作原理
SPAD的工作过程可以概括为:光子吸收产生载流子,载流子在强电场中碰撞电离,触发自持雪崩,外部电路检测到电流脉冲并输出一个数字边沿,随后淬灭电路使器件恢复,等待下一个光子。
3.1 盖革模式:单光子触发自持雪崩
当SPAD的偏压高于击穿电压时,耗尽区处于一种“亚稳态”:区域内几乎没有自由载流子,器件不导通;但电场已经强到足以让任何一个进入耗尽区的载流子触发连锁碰撞电离。此时,只要有一个光子被吸收并产生一个电子-空穴对,载流子就会在强电场中加速,碰撞晶格产生新的电子-空穴对,新载流子继续碰撞,形成雪崩。
与线性APD不同的是,SPAD的雪崩不会自行停止。因为偏压始终高于击穿电压,即使原有的载流子被收集,新的载流子仍会继续电离,雪崩可以自持。如果不加干预,器件会持续导通,甚至损坏。因此,SPAD必须配合淬灭电路工作。
雪崩电流的幅度由外部电路和过偏压决定,通常被限制在一个固定水平,所以SPAD的输出脉冲幅度基本一致。真正携带信息的是脉冲的到达时刻,而不是幅度。这也是SPAD适合做精确计时、却不适合直接测量光强的原因。
3.2 淬灭与恢复
淬灭(Quenching)是指在雪崩发生后,迅速把SPAD的偏压降到击穿电压以下,使雪崩熄灭的过程。淬灭之后,偏压还需要恢复到盖革模式,器件才能检测下一个光子。常见淬灭方式有以下几种:
- 被动淬灭(Passive Quenching):在SPAD串联一个大电阻R_q。雪崩电流流过R_q时产生压降,使SPAD两端电压降到击穿电压以下,雪崩自动熄灭;随后电源通过R_q给结电容充电,偏压逐渐恢复。结构简单、成本低,但恢复时间较长,死时间较大。
- 主动淬灭(Active Quenching):用比较器检测雪崩电流,一旦发现雪崩就主动拉低偏压,快速熄灭雪崩,然后再主动恢复偏压。主动淬灭的死时间更短,最大计数率更高,但电路更复杂。
- 门控淬灭(Gated Quenching):只在特定的时间窗口内把偏压抬到击穿电压以上,窗口之外SPAD不响应光子。门控可以抑制环境光和暗计数,常用于距离门控成像和需要抗背景光的场景。
- 混合淬灭(Mixed Quenching):结合被动淬灭和主动淬灭的优点,在雪崩初期用被动方式快速降低电流,再用主动电路完成恢复。
淬灭和恢复所需的时间称为死时间(Dead Time)。在死时间内,即使有光子到达,SPAD也无法响应。死时间限制了SPAD的最大计数率,也会在高光子通量下造成堆积效应(Pile-up):如果光子到达太密集,SPAD会漏掉一部分光子,统计结果发生畸变。
可以用一个简单的时间轴理解这个过程:t1时刻光子到达并触发雪崩,偏压迅速下降;雪崩熄灭后,偏压开始恢复;到t1+td时刻,偏压重新超过击穿电压,SPAD才能探测下一个光子。td就是死时间。
3.3 光子探测效率与暗计数
光子探测效率(PDE) 是SPAD最重要的性能指标之一,表示一个入射光子被检测到的概率。对于阵列像素,PDE可以近似写成:
1 | PDE = η_abs × P_avalanche × FF |
其中η_abs是光吸收效率,P_avalanche是光生载流子触发雪崩的概率,FF是填充因子(感光面积占像素总面积的比例)。PDE与波长、过偏压、吸收区厚度和工艺有关。硅SPAD在可见光到近红外有较高的PDE,905nm处通常为百分之几到百分之二十量级;过偏压越高,P_avalanche越大,PDE也越高,但噪声会同步增加。
暗计数率(DCR) 是指在完全没有光照的情况下,SPAD因热激发载流子而误触发的次数,通常用每秒计数(cps)表示。暗计数是SPAD的主要噪声来源之一,会随温度升高、过偏压增大和感光面积增大而增加。降低DCR的方法包括制冷、降低过偏压、缩小像素面积以及优化工艺和隔离。
除了暗计数,SPAD还有几种特有的噪声和非理想效应:
- 后脉冲(Afterpulsing):雪崩过程中,部分载流子被半导体缺陷俘获,在雪崩结束后被释放,可能再次触发雪崩。后脉冲与缺陷浓度、过偏压和死时间有关,适当延长死时间可以让陷阱有时间释放载流子,从而降低后脉冲概率。
- 串扰(Crosstalk):雪崩过程中会发射光子,相邻像素可能吸收这些光子并误触发;此外,像素之间也可能存在电学耦合。串扰在SPAD阵列中尤其明显,通常通过深沟槽隔离、保护环和符合检测来抑制。
- 时间抖动(Timing Jitter):光子到达时刻与输出脉冲边沿之间存在随机延迟,通常用FWHM表示,典型值为几十到几百皮秒。时间抖动直接限制了单次测距精度,可以通过提高过偏压、优化像素结构和整形电路来改善。
- 堆积效应(Pile-up):在高光子通量下,SPAD在死时间内无法响应后续光子,导致统计结果偏向先到达的光子。TCSPC直方图会因此发生畸变,需要通过衰减、降低计数率或算法校正来处理。
3.4 SPAD阵列与SiPM
单个SPAD只是一个像素,要形成图像或点云,需要把它做成阵列,或者配合扫描机构逐点扫描。
- SPAD阵列:把大量SPAD像素集成在同一芯片上,每个像素配有淬灭电路、计数器和/或TDC。阵列可以像图像传感器一样“面阵接收”,每个像素对应一个固定的探测方向。Flash激光雷达就是一次照亮整个视场,用SPAD阵列并行接收回波,因此不需要机械扫描。
- SiPM(硅光电倍增管):由大量微小的SPAD单元并联组成,每个单元串联淬灭电阻。所有单元的输出电流在公共端叠加,因此SiPM输出的是模拟信号,其幅度与同时触发的单元数近似成正比,可以用来分辨光子数。SiPM的优点是增益高、动态范围比单个SPAD大,缺点是单元间串扰和后脉冲较明显,且通常不提供单元级的精确时间戳。
SPAD阵列和SiPM的区别可以概括为:SPAD阵列强调“每个像素都能独立计时”,适合做dToF点云;SiPM强调“大面积、多光子、模拟求和”,适合弱光探测和光子计数,但不一定适合高分辨率三维成像。
3.5 SPAD的关键参数
| 参数 | 含义 | 典型特征 |
|---|---|---|
| PDE | 光子被检测到的概率 | 与波长、过偏压、工艺有关;905nm硅SPAD通常为百分之几到百分之二十量级 |
| DCR | 无光时的暗计数率 | 随温度、过偏压、面积增大而增加,是主要噪声来源 |
| 时间抖动 | 光子到达时刻的测量不确定度 | 典型几十到几百ps FWHM,直接影响测距精度 |
| 死时间 | 雪崩后无法探测下一光子的时间 | 几ns到几µs,取决于淬灭方式,限制最大计数率 |
| 后脉冲率 | 雪崩后延迟误触发的概率 | 与缺陷、过偏压、死时间有关 |
| 串扰率 | 相邻像素被误触发的概率 | 阵列中尤为重要,需隔离和符合检测 |
| 击穿电压温度系数 | V_BR随温度的变化率 | 约0.1%/℃量级,需要温度补偿或闭环偏压控制 |
| 填充因子 | 感光面积占像素面积的比例 | 阵列中通常为10%~50%,微透镜可提高 |
4 SPAD在激光雷达中的接收链路
在dToF激光雷达中,SPAD负责把回波光子转换成数字时间戳,后续电路负责统计和计时。典型的接收链路如下:
1 | 发射 t0 ──▶ 目标 ──回波──▶ 滤光片 ──▶ SPAD ──▶ 淬灭/整形 ──▶ TDC |
各环节的作用如下:
- 窄带滤光片:只让发射波长附近的光通过,抑制太阳光、路灯和其他激光雷达的干扰。SPAD对单光子敏感,环境光会直接增加背景计数,因此窄带滤光片尤为重要。
- SPAD:把回波光子转换为数字脉冲。每个被检测到的光子都会产生一个时间戳,但其中也包含暗计数和环境光引起的噪声事件。
- 淬灭与整形:淬灭电路使SPAD在每次雪崩后恢复;整形电路把雪崩电流转换为标准逻辑脉冲,便于后续计时。
- TDC:测量光子到达时刻相对于发射同步信号的时间差。TDC的分辨率通常在几十到几百皮秒量级,直接决定距离分辨率。
- 直方图统计:单次光子事件可能是噪声,因此通常发射多个激光脉冲,把每次检测到的时间戳累加成直方图。真实目标回波会在直方图中形成一个峰,峰值位置对应回波到达时间。
- 峰值检测与多回波分离:在直方图中检测一个或多个峰,分别对应不同距离的目标。峰值的高度和面积可以反映回波强度,用于估计反射率或置信度。
TCSPC(时间相关单光子计数) 是SPAD最典型的测时方式:激光器每发射一个脉冲,就产生一个同步信号;SPAD每检测到一个光子,就记录它相对于同步信号的时间;重复成千上万次后,统计每个时间bin内的光子数,得到回波的时间分布。由于SPAD在死时间内无法响应,TCSPC通常工作在低计数率条件下,以避免堆积效应。
对于Flash激光雷达,每个SPAD像素都有自己的TDC或计数器,所有像素并行工作。一次激光脉冲就能获得整个视场的回波时间,经过多脉冲累积后,每个像素得到一个直方图,峰值位置转换为距离,像素位置转换为角度,最终形成一帧点云。
与APD链路相比,SPAD链路有几个显著特点:
- APD输出模拟电流,经过TIA和比较器后得到时间;SPAD直接输出数字脉冲,省去了模拟前端,但需要淬灭和整形。
- APD可以保留回波幅度和波形;SPAD的输出幅度基本固定,强度信息需要通过光子计数或直方图统计获得。
- APD适合单点或少量通道的扫描式激光雷达;SPAD易于大规模阵列化,适合Flash和纯固态dToF激光雷达。
- SPAD的单光子灵敏度更高,但死时间、暗计数、串扰和后脉冲也带来了新的设计约束。
5 SPAD与其他探测器的对比
| 特性 | SPAD | APD | PD(PIN) |
|---|---|---|---|
| 中文全称 | 单光子雪崩二极管 | 雪崩光电二极管 | 光电二极管 |
| 工作模式 | 盖革模式 | 线性模式 | 光电导模式 |
| 工作原理 | 工作电压高于雪崩击穿电压,一个入射光子即可触发自持雪崩,输出一个确定的电脉冲。 | 工作电压略低于雪崩击穿电压,光生载流子发生雪崩倍增,输出电流与入射光强度近似成正比。 | 在反向偏压下,入射光子在PN结耗尽层内产生电子-空穴对,形成与光强成正比的微弱光电流。 |
| 偏置电压 | 高于击穿电压 | 略低于击穿电压 | 较低,通常为0V或较小反偏压 |
| 灵敏度 | 极高(单光子级) | 较高(有内部增益) | 较低(无内部增益) |
| 输出信号 | 数字脉冲 | 模拟电流 | 模拟电流 |
| 增益 | 极高(约10⁵~10⁶),输出饱和 | 中等(约10~1000) | 无增益(增益=1) |
| 强度信息 | 需通过光子计数或直方图统计获得 | 保留幅度和波形 | 保留幅度和波形 |
| 时间信息 | 精确,适合TDC计时 | 较好,依赖模拟前端 | 较好,但灵敏度低 |
| 阵列集成 | 容易,适合大规模阵列 | 较难,读出电路复杂 | 容易 |
| 主要劣势 | 死时间、暗计数、串扰、后脉冲 | 增益对温度和偏压敏感、需高压偏置 | 无内部增益,难以探测微弱信号 |
| 典型应用 | dToF激光雷达、Flash激光雷达、量子通信、荧光寿命成像 | 机械式/MEMS激光雷达、iToF、长距探测 | 光通信、短距测距、亮度感应 |
SPAD与SiPM的差异可以单独列出:
| 特性 | SPAD(单像素/阵列) | SiPM |
|---|---|---|
| 结构 | 单个PN结或独立像素阵列 | 大量SPAD微单元并联 |
| 输出 | 数字脉冲 | 模拟求和脉冲 |
| 时间信息 | 每个像素可独立精确计时 | 整体时间信息,单元级计时较难 |
| 动态范围 | 单光子计数,强光下易堆积/饱和 | 多光子,动态范围更大 |
| 串扰 | 像素间串扰 | 微单元间串扰更明显 |
| 典型应用 | dToF阵列、Flash激光雷达 | 弱光探测、PET、光子计数 |
6 点云是怎么形成的
SPAD解决的是“如何在单光子级别检测回波并记录到达时刻”的问题;点云解决的是“如何把大量测距结果组织成三维环境”的问题。整个过程可以概括为:单次测距得到一个距离,扫描或阵列得到一个方向,坐标变换得到一个点,按帧累积得到点云。
6.1 从光子事件到距离
激光雷达在t0时刻发射一个激光脉冲,脉冲经过目标反射后,在t1时刻被SPAD接收。光在空气中的传播速度近似为c,往返距离为2d,因此:
1 | d = c × (t1 - t0) / 2 |
SPAD输出的每个数字脉冲通过TDC得到一个时间戳。单个光子事件可能是真实回波,也可能是暗计数或环境光,因此实际系统通常不会只用一次事件来判断距离,而是发射多个脉冲,把时间戳累加成直方图,再用峰值位置作为t1。
直方图的bin宽度决定了距离分辨率:
1 | Δd = c × Δt_bin / 2 |
例如,TDC的bin宽度为100ps时,距离分辨率约为1.5cm;bin宽度为1ns时,距离分辨率约为15cm。需要注意的是,这只是量化分辨率,实际测距精度还受到时间抖动、光子统计、信噪比和标定误差的影响。
dToF的测距范围还受到脉冲重复频率的限制。如果回波在下一个脉冲发射之后才返回,系统可能把上一个脉冲的回波误认为当前脉冲的回波,产生距离模糊。最大不模糊距离可以近似写成:
1 | d_max = c / (2 × f_PRF) |
其中f_PRF是脉冲重复频率。例如,1MHz的PRF对应约150m的最大不模糊距离;100kHz对应约1500m。实际系统还会结合距离门控、脉冲编码或多重频等方式扩展测距范围。
6.2 从扫描或阵列到方向
一次测距只能得到“目标在某个方向上有多远”,还缺少“这个方向是哪个方向”。SPAD激光雷达通过扫描机构或SPAD阵列获得方向信息。
扫描式SPAD激光雷达:激光束通过机械旋转、MEMS振镜或转镜扫描整个视场,SPAD逐个接收回波。每个测量点对应一个扫描角度,角度信息来自编码器、振镜驱动信号或角度传感器。
Flash阵列式SPAD激光雷达:SPAD阵列放在接收镜头的焦平面上,每个像素对应一个固定的入射方向。镜头把不同方向的光聚焦到不同像素上,因此像素坐标本身就编码了角度信息。对于针孔相机模型,像素坐标(u, v)与水平角θ、俯仰角φ的关系可以近似写成:
1 | θ = arctan((u - u0) / f) |
其中(u0, v0)是主点坐标,f是镜头的焦距(以像素为单位)。像素越小、焦距越长,角分辨率越高;但像素越小,填充因子和进光量也会下降,需要在分辨率和灵敏度之间折中。
扫描式和阵列式的角分辨率来源不同,但最终都需要把每个测量点映射到一个方向(θ, φ)。角分辨率决定了点云在空间中的采样密度。例如,在100m处,0.1°的角分辨率对应的点间距约为:
1 | 100m × tan(0.1°) ≈ 0.175m |
也就是说,100m外的相邻两个点大约相隔17.5cm。对于远距离小目标检测,角分辨率的提升往往比单纯提高测距精度更有价值。
6.3 从球坐标到笛卡尔坐标
得到距离d、水平角θ和俯仰角φ后,就可以把目标位置从球坐标转换到以激光雷达为原点的笛卡尔坐标系。假设x轴指向激光雷达正前方,y轴指向右侧,z轴指向上方,则:
1 | x = d · cos(φ) · cos(θ) |
其中θ是光束在xy平面内相对x轴的方位角,φ是光束相对xy平面的俯仰角。这样,每个测量点就变成了一个三维坐标(x, y, z)。当成千上万个这样的点按照扫描顺序或像素顺序排列在一起时,就形成了点云。
这里的坐标是激光雷达自身坐标系下的坐标。如果要把点云放到车辆坐标系或世界坐标系中,还需要进行外参标定,把激光雷达的安装位置和姿态(平移和旋转)考虑进去:
1 | P_vehicle = R × P_lidar + T |
其中R是旋转矩阵,T是平移向量。外参标定的精度直接影响点云与相机、毫米波雷达等其他传感器的融合效果。
6.4 点云的数据结构
点云不是简单的坐标列表。一个实用的SPAD激光雷达点通常包含以下字段:
| 字段 | 含义 | 来源 |
|---|---|---|
| x, y, z | 三维坐标 | 距离d、水平角θ、俯仰角φ经坐标变换得到 |
| range | 距离 | d = c × Δt / 2 |
| intensity | 回波强度/光子计数 | 直方图峰值高度、峰值面积或多脉冲统计 |
| timestamp | 点的时间戳 | TDC测量时刻或系统时基 |
| pixel_id / ring | 像素编号或激光通道号 | SPAD阵列像素位置或多线发射器编号 |
| azimuth / elevation | 水平角/俯仰角 | 编码器角度、像素坐标经镜头模型换算 |
| echo_index | 回波序号 | 直方图多峰检测结果(第一回波、最后回波、最强回波等) |
| quality / confidence | 置信度 | 峰值信噪比、光子计数、符合检测结果 |
强度(intensity) 在SPAD系统中通常用光子计数或直方图峰值面积表示,而不是像APD那样直接使用模拟幅度。它并不等于目标的真实反射率,而是受到多种因素影响:
1 | P_rx ∝ P_tx · ρ · cos(α) · A_r / d² · η_atm · η_opt |
其中ρ是目标反射率,α是入射角,A_r是接收孔径面积,η_atm和η_opt分别是大气和光学系统的效率。对于SPAD,还要考虑PDE、死时间和堆积效应:同样的回波功率,在不同的过偏压、背景光强度和计数率下,可能得到不同的光子计数。因此,如果要反演反射率,需要结合距离、入射角、PDE和堆积校正进行标定。
多回波(Multi-Echo) 是点云的重要特性。当激光束穿过树叶、雨滴或玻璃时,可能产生多个回波。对于SPAD激光雷达,多回波表现为直方图中的多个峰:第一个峰可能来自树冠,最后一个峰可能来自地面,峰值最高的可能来自中间的硬目标。通过检测多个峰,系统可以同时保留植被冠层和地面信息,这对测绘、林业和自动驾驶中的障碍物分类非常有价值。
6.5 一帧点云
激光雷达通常以固定的帧率输出点云。对于扫描式SPAD激光雷达,一帧对应一次完整扫描;对于Flash阵列式SPAD激光雷达,一帧对应所有像素完成一次测量和多脉冲累积。若阵列有10万个像素、帧率为30Hz,则每秒输出约300万个点:
1 | 点频 = 像素数 × 帧率 = 100,000 × 30 = 3,000,000 点/秒 |
一帧点云并不是瞬间完成的。扫描式激光雷达在一帧时间内持续扫描,Flash激光雷达在一帧时间内进行多次脉冲累积,因此帧内不同点的采集时刻并不相同。如果车辆或激光雷达在运动,同一帧内的点会对应不同的传感器位姿,直接拼接会产生运动畸变。解决方法是为每个点记录精确的时间戳,结合IMU、轮速计或里程计进行运动补偿,把一帧内的所有点统一到同一个参考时刻的坐标系下。
SPAD阵列的点云密度也有自己的特点。像素数量决定了最大空间采样数,填充因子和微透镜决定了每个像素的进光效率,像素间的串扰和死时间会影响有效点数。Flash激光雷达虽然不需要扫描,但激光能量被分散到整个视场,单像素回波功率较低,因此更适合中短距离、大视场的应用;扫描式SPAD激光雷达则可以把激光能量集中在少数方向上,实现更远的探测距离。
6.6 典型SPAD点云处理流程
把上面的步骤串起来,SPAD激光雷达从原始数据到点云的典型流程如下:
1 | 原始光子时间戳 |
7 影响点云质量的因素
SPAD点云的质量不仅取决于SPAD本身,还取决于发射、光学、计时、扫描/阵列、标定和算法等多个环节。主要影响因素可以归纳如下:
| 因素 | 影响 | 典型改善方法 |
|---|---|---|
| PDE | PDE越高,弱回波越容易被检测到,探测距离越远 | 提高过偏压、优化吸收区和微透镜、选择合适波长 |
| DCR | 暗计数会形成虚假点或抬高噪声底 | 制冷、降低过偏压、缩小像素面积、优化工艺 |
| 时间抖动 | 直接影响单次测距精度和点云厚度 | 提高过偏压、优化像素结构和整形电路、多脉冲统计 |
| 死时间与堆积 | 高计数率下漏检光子,直方图畸变,强度非线性 | 主动淬灭、降低计数率、衰减、堆积校正 |
| 后脉冲 | 产生延迟的虚假事件,增加噪声 | 延长死时间、降低过偏压、优化材料缺陷 |
| 串扰 | 相邻像素误触发,造成虚假点或距离偏移 | 深沟槽隔离、保护环、符合检测、算法去噪 |
| 角分辨率 | 决定点云空间采样密度 | 增加像素数、减小像素间距、优化镜头焦距 |
| 标定误差 | 内参角度偏差和外参位姿误差直接导致点云错位 | 精确标定像素角度、安装外参和温度漂移补偿 |
| 运动畸变 | 帧内位姿变化导致点云扭曲 | 逐点时间戳 + IMU/里程计运动补偿 |
| 环境光 | 太阳光、路灯等增加背景计数,降低信噪比 | 窄带滤光片、距离门控、符合检测、多脉冲累积 |
| 目标反射率 | 低反射率目标回波弱,探测距离短 | 提高PDE、增加脉冲数、合理设置过偏压 |
| 多径与近场饱和 | 玻璃、水面等产生多次反射;近处强回波使SPAD饱和 | 多回波处理、光学隔离、门控、动态衰减 |
这些因素之间往往相互制约。例如,提高过偏压可以提升PDE,但会增加DCR、后脉冲和串扰;增大像素面积可以提高填充因子和灵敏度,但会降低角分辨率;增加多脉冲累积次数可以改善信噪比,但会降低帧率;延长死时间可以抑制后脉冲,但会限制最大计数率。SPAD激光雷达的设计本质上是在灵敏度、分辨率、测距范围、帧率和成本之间做系统级折中。
8 总结
SPAD是一种工作在盖革模式的单光子探测器。它的工作过程可以概括为:光子被吸收产生载流子,载流子在强电场中碰撞电离,触发自持雪崩,外部淬灭电路使雪崩熄灭并恢复器件,最终输出一个带有精确时间戳的数字脉冲。PDE、DCR、时间抖动、死时间、后脉冲和串扰共同决定了SPAD接收机的灵敏度、噪声和测距性能。
点云的形成则是另一个层面的问题:每一次光子事件通过TDC得到一个时间戳,多脉冲累积形成直方图,峰值给出回波到达时间并换算为距离;扫描机构或SPAD阵列提供水平角和俯仰角;坐标变换把球坐标转换为笛卡尔坐标;时间戳、标定和运动补偿把离散的测量点统一到同一坐标系中,最终按帧累积成三维点云。SPAD负责“检测到一个光子并测准它的到达时刻”,扫描/阵列、直方图处理、标定和运动补偿负责“把点放对位置”。理解这两部分,才能理解SPAD激光雷达从单光子到三维感知的完整链路。